STEP 01
APPROACH — 검사 위치로 접근
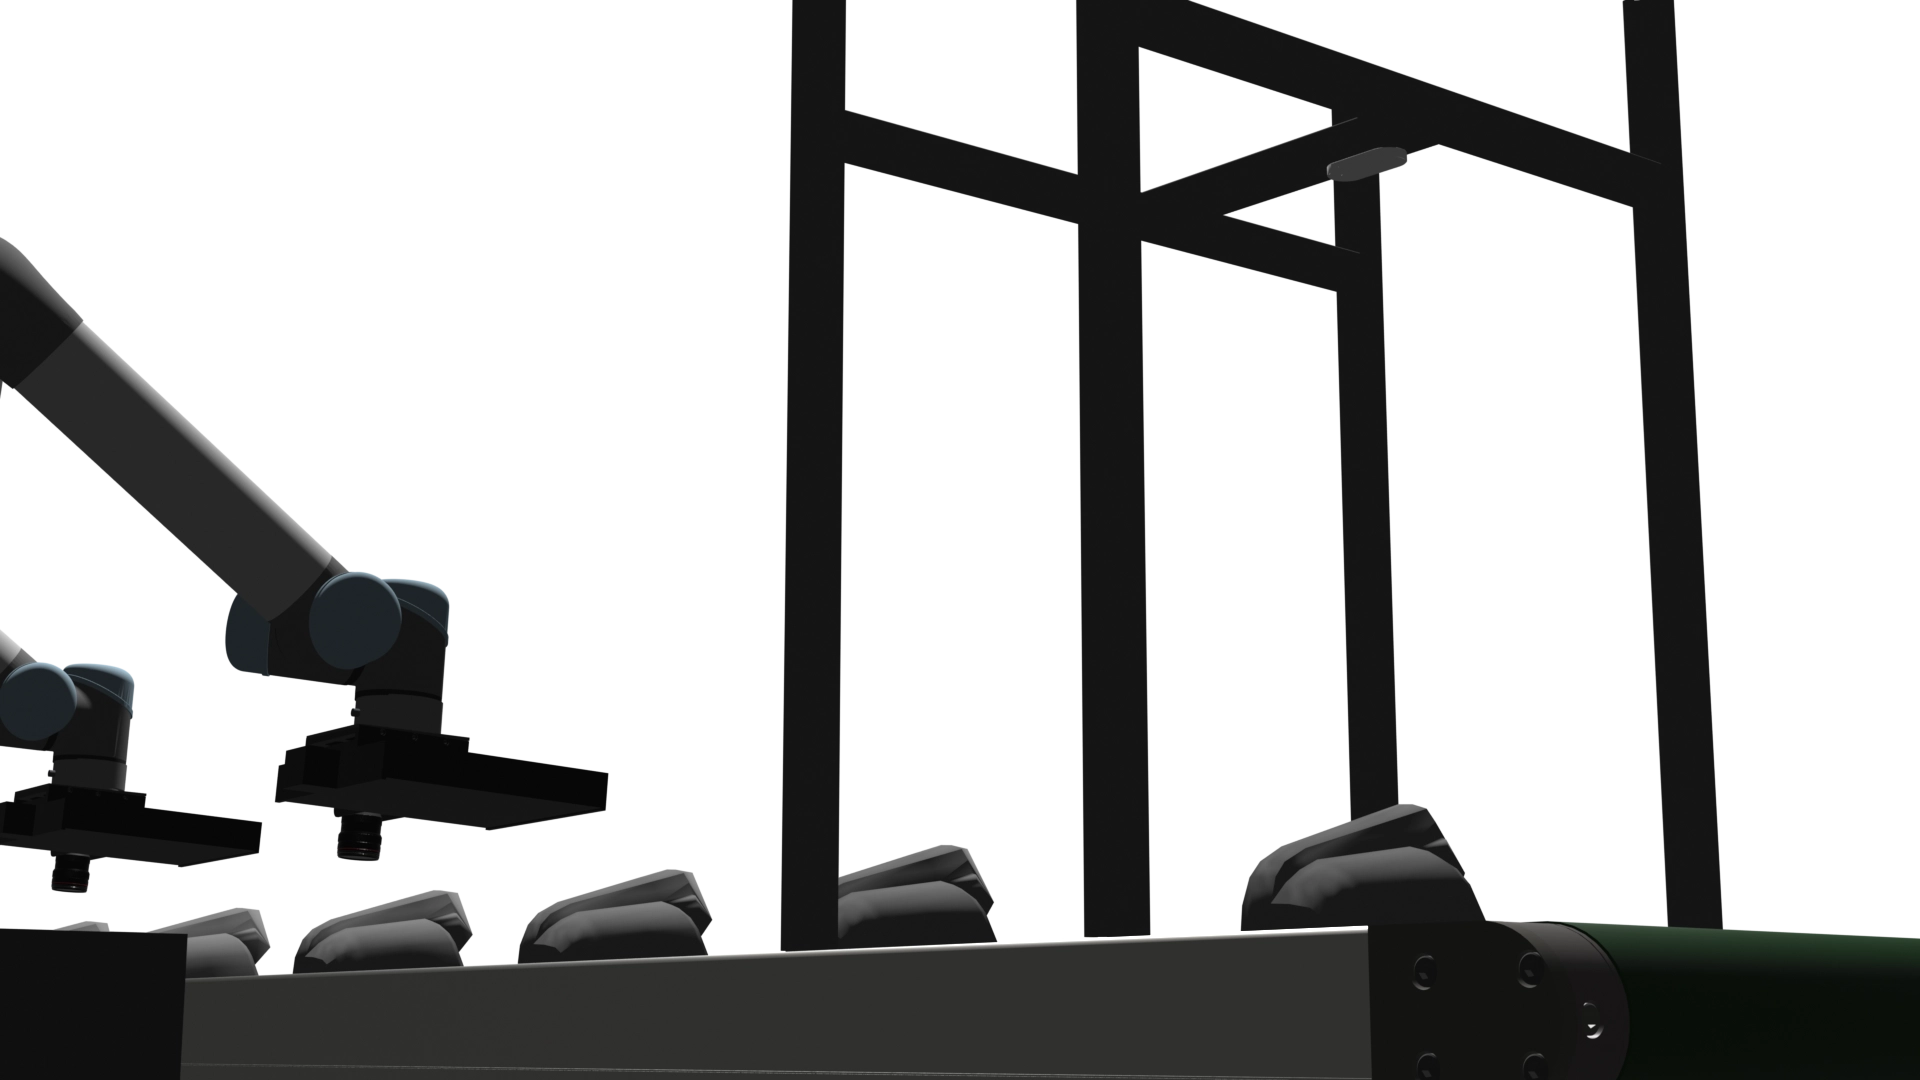
협동로봇이 검사 대상 제품 위치로 접근합니다. 품종이 바뀌어도 하드웨어 교체 없이 설정 파일 수정만으로 대응합니다.
APPROACH — 검사 위치로 접근
협동로봇이 검사 대상 제품 위치로 접근합니다. 품종이 바뀌어도 하드웨어 교체 없이 설정 파일 수정만으로 대응합니다.
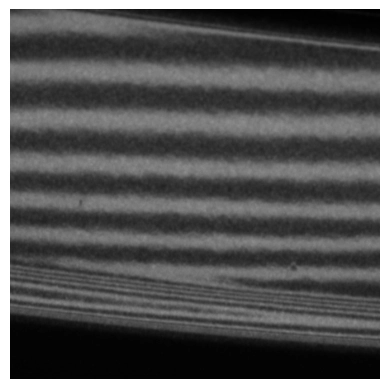
SCAN — 전 영역 촬영
스캔 구간 동안 IDS·Daheng 카메라로 제품 전 영역을 12~15프레임 촬영해 형상에 맞춰 검사합니다.
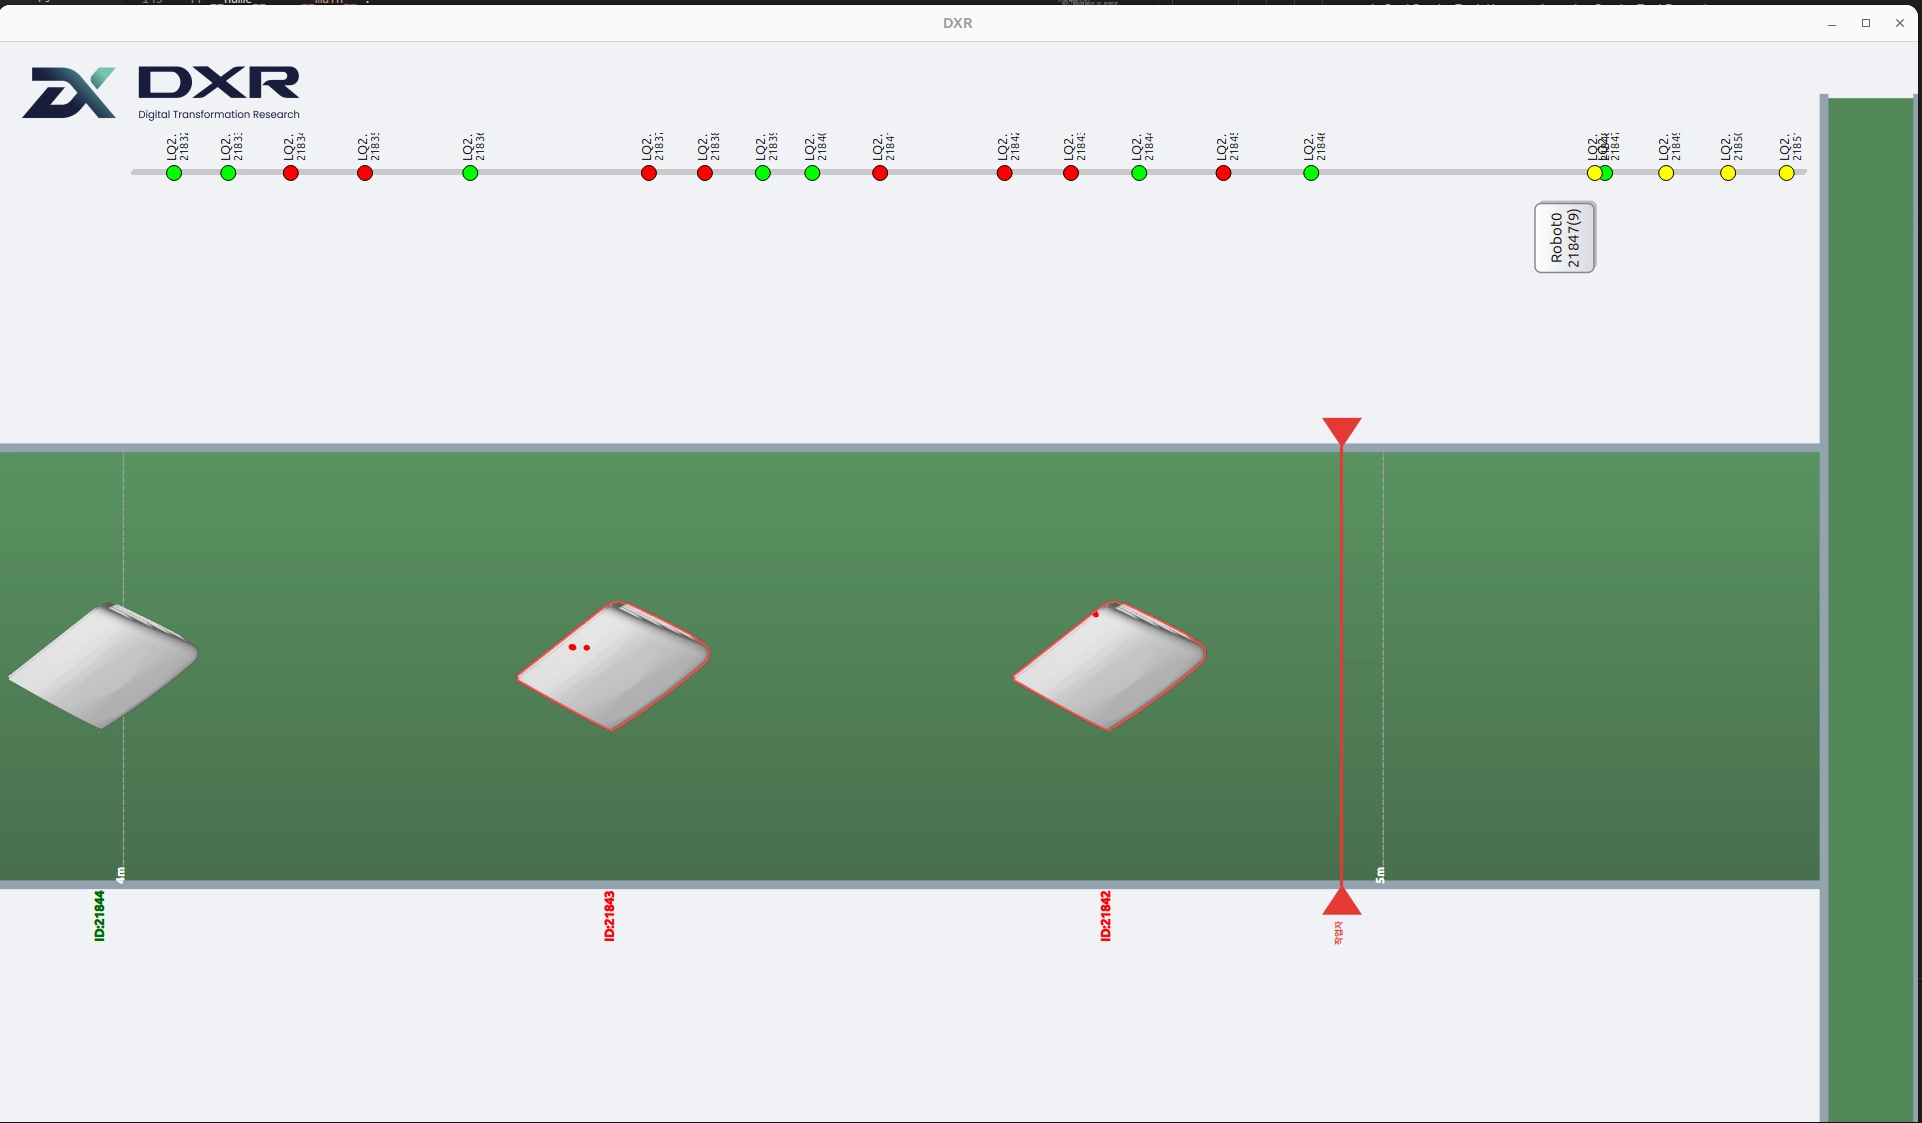
RESULT & RETURN — 판정 결과 산출 및 복귀
촬영된 12~15프레임을 분석해 제품 형상 전 영역에 대한 양품·불량 판정 결과를 산출하고, 로봇은 홈 포즈로 복귀합니다.
접근 0.5초, 스캔 1.6초, 복귀 0.5초로 전체 사이클은 2.6초 이내에 완료됩니다.