
STEP 01
RECOGNITION — 대상 인식
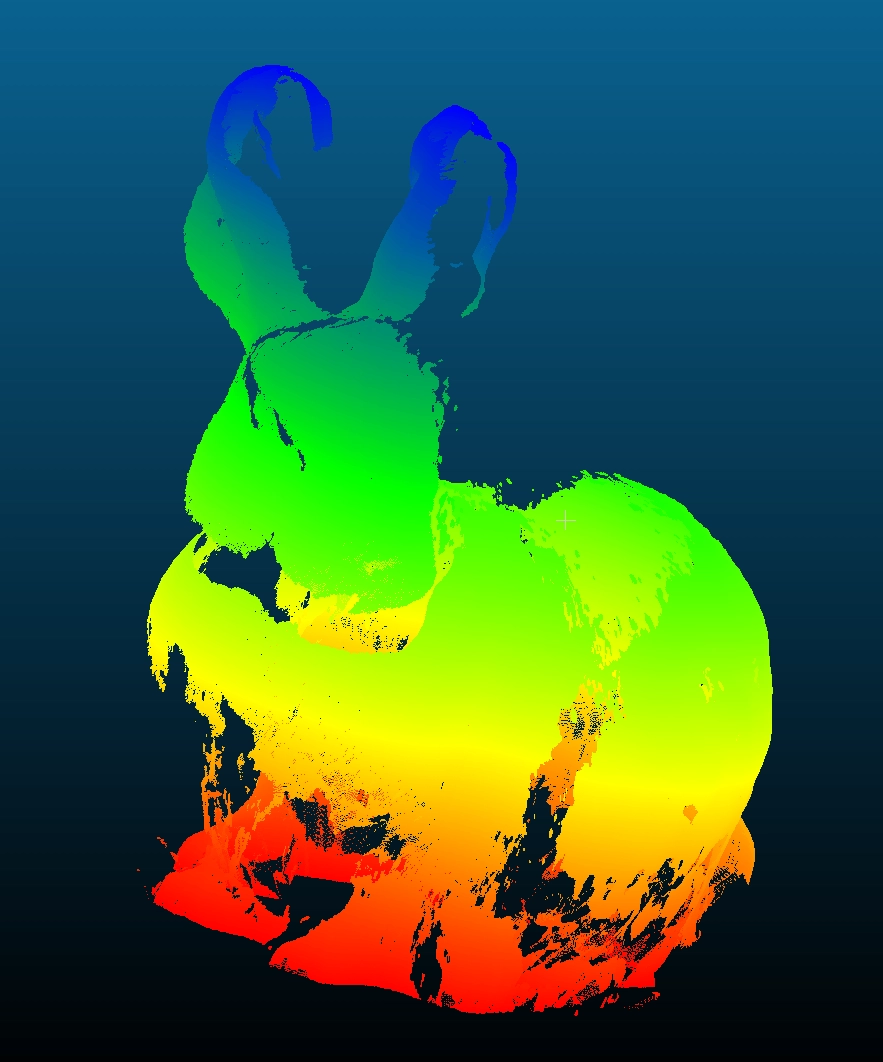
UI에서 검사를 시작하면 허브가 인식기에 인식을 요청하고, 인식 결과를 전달받아 다음 단계로 전달합니다.
RECOGNITION — 대상 인식
UI에서 검사를 시작하면 허브가 인식기에 인식을 요청하고, 인식 결과를 전달받아 다음 단계로 전달합니다.
SCAN & CAPTURE — 스캔 및 촬영
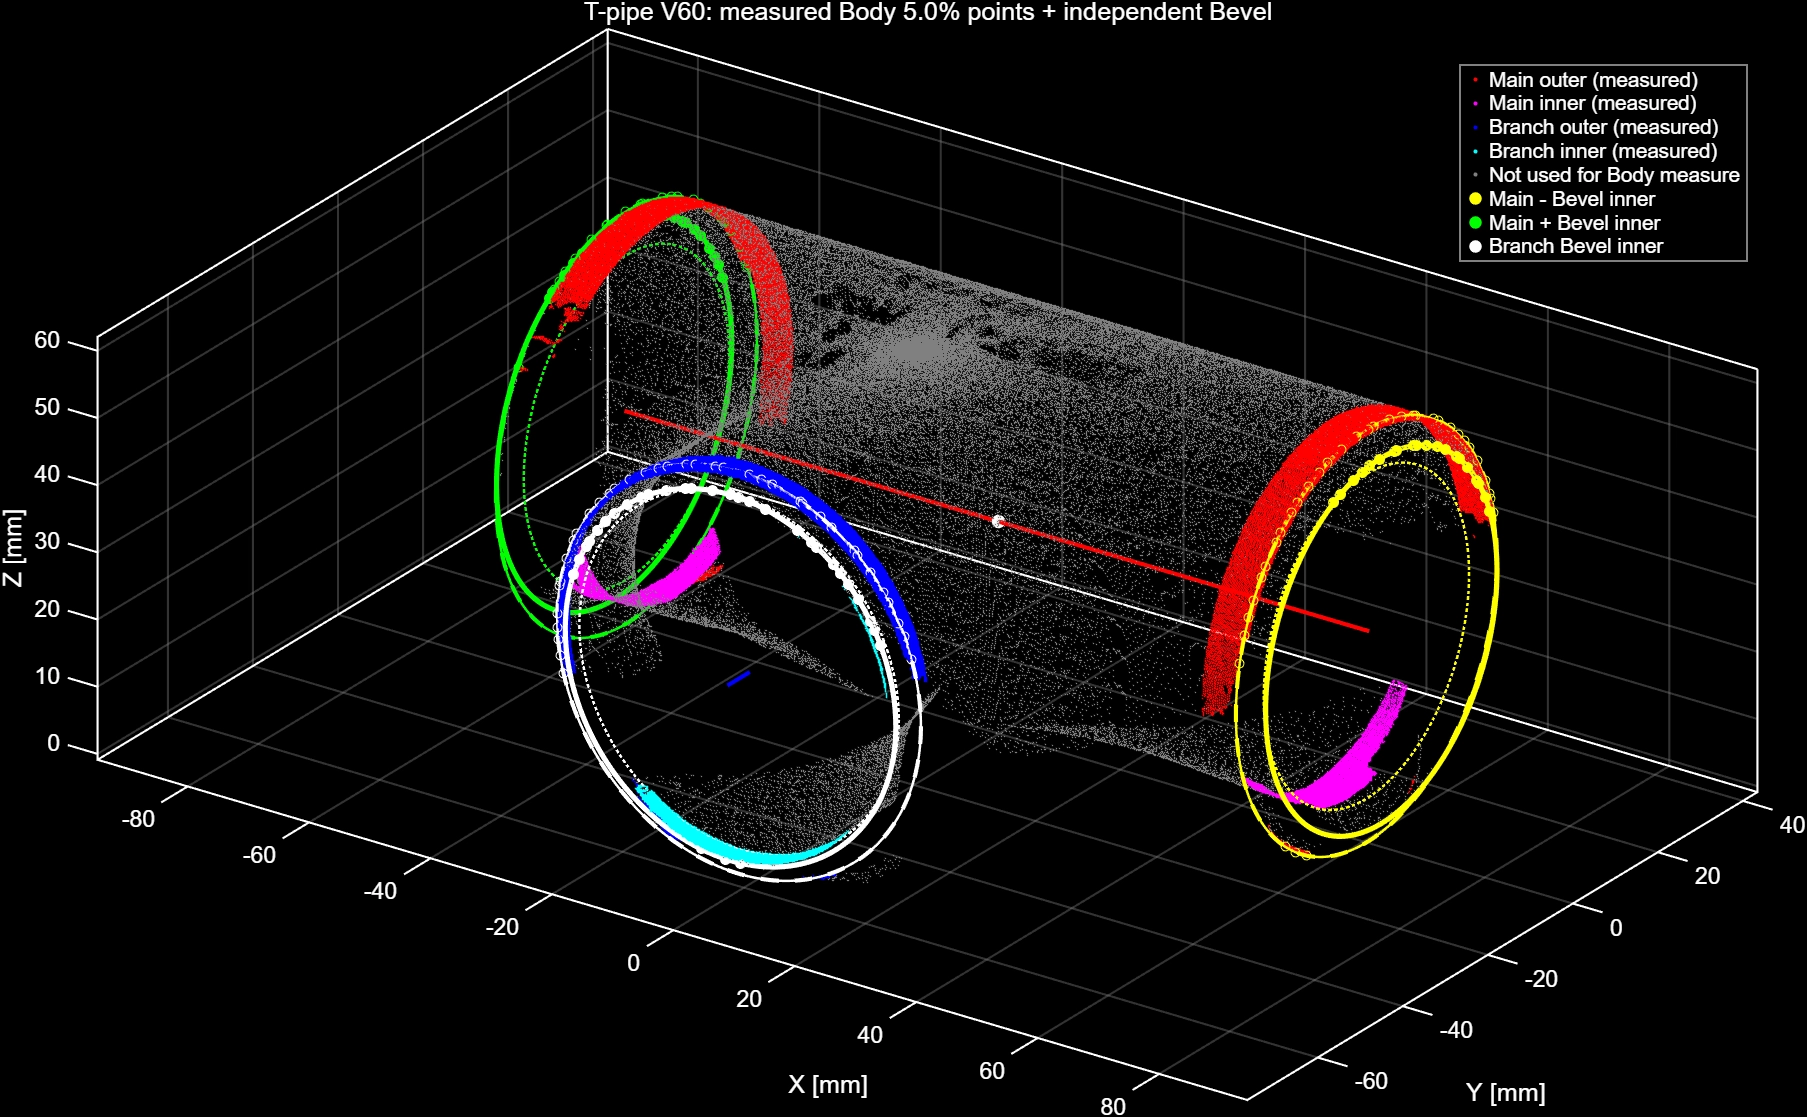
테스커가 로봇을 초기 포즈로 이동시키고 스캐너·카메라 파라미터를 설정한 뒤, 3D 스캔과 2D 촬영을 순차적으로 수행합니다.
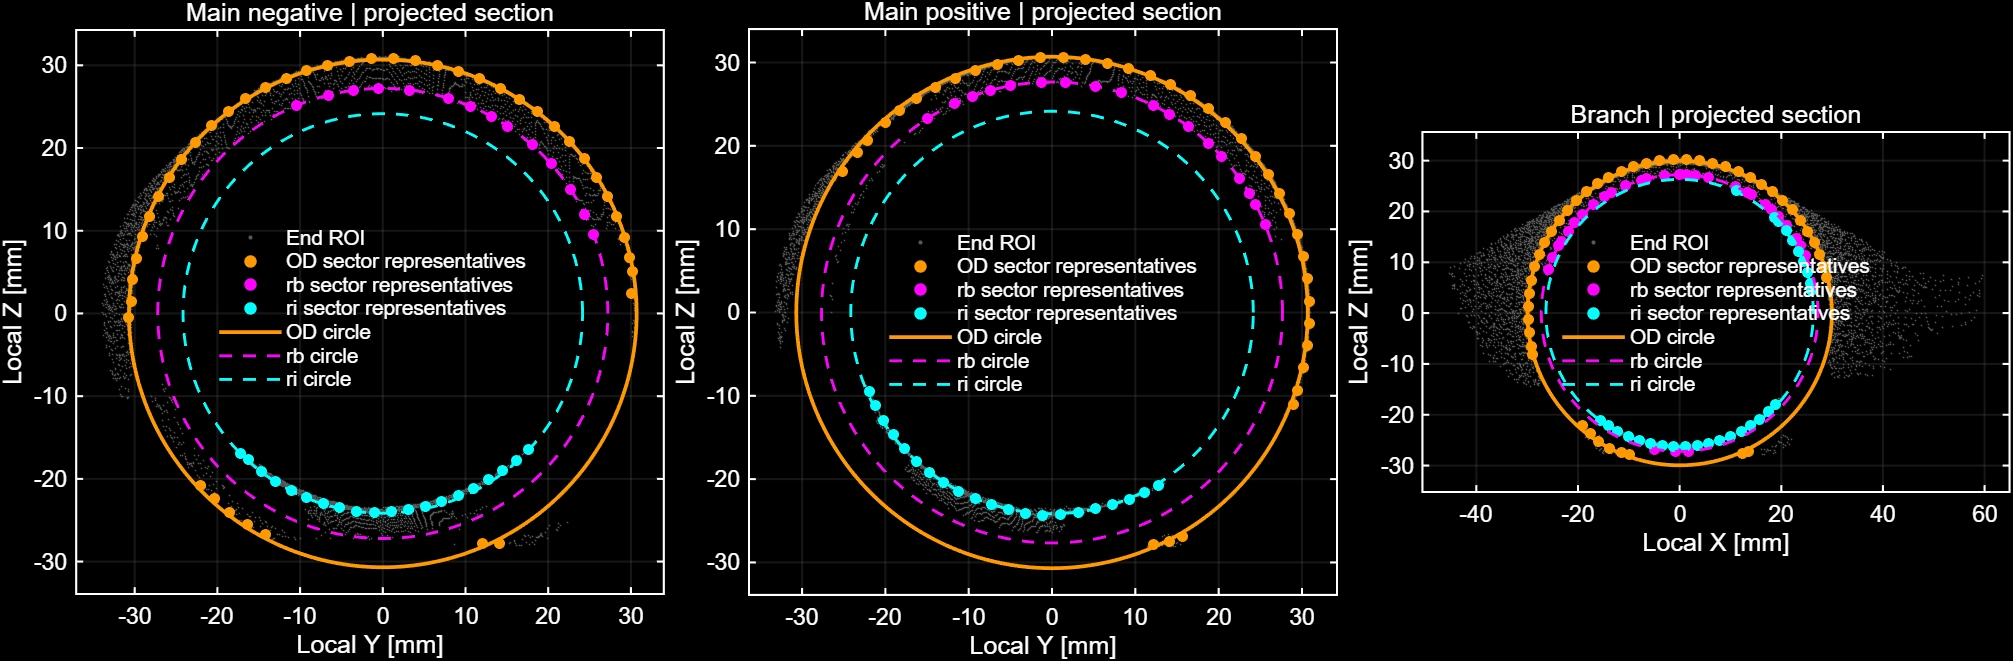
INSPECTION & REPORT — 검사 및 결과 표시
3D 스캔 데이터는 수치 검사로, 2D 촬영 데이터는 외관 검사로 병렬 처리되어, 검사 결과가 허브를 거쳐 UI에 표시됩니다.