STEP 01
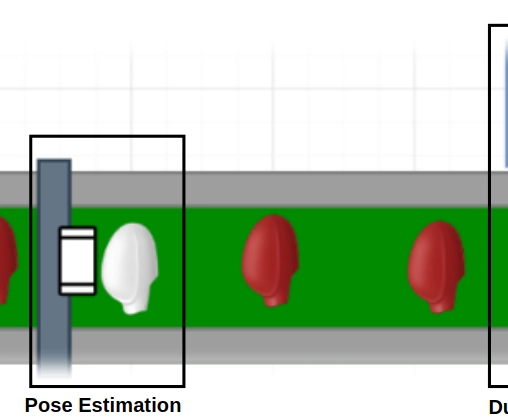
RECOGNITION — 대상 인식
UI에서 검사를 시작하면 허브가 인식기에 인식을 요청하고, 인식 결과를 전달받아 테스커로 전달합니다.
RECOGNITION — 대상 인식
UI에서 검사를 시작하면 허브가 인식기에 인식을 요청하고, 인식 결과를 전달받아 테스커로 전달합니다.
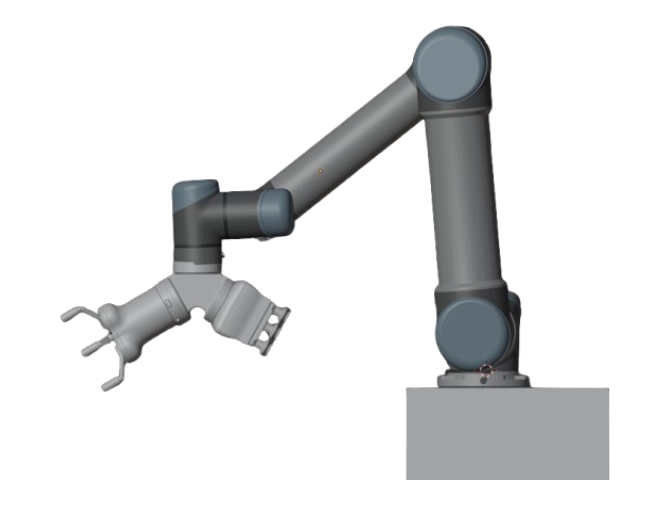
POSE ALIGNMENT — 초기 포즈 이동 및 ICP 정합
테스커가 로봇을 초기 포즈로 이동시키고 스캐너 파라미터를 설정한 뒤, ICP로 포즈를 정밀 정합합니다.
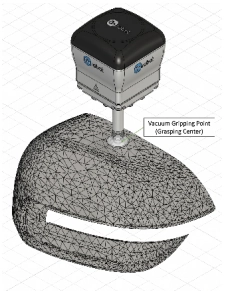
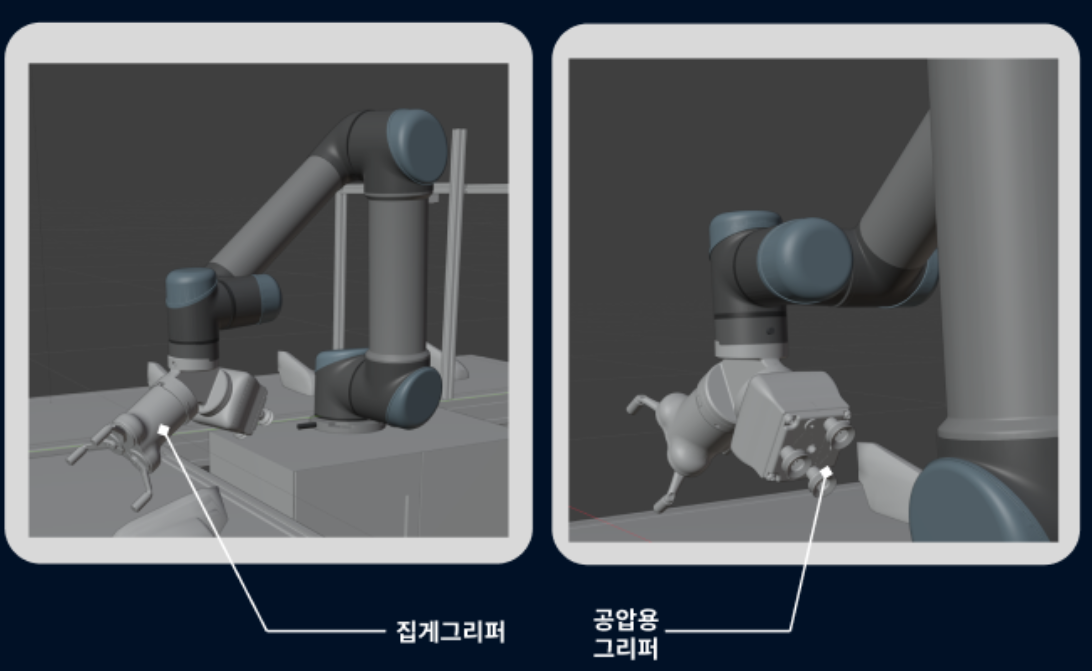
PICK & PLACE — 그리퍼 작동 및 배치
정합된 그리핑 위치와 방향으로 이동해 그리퍼로 픽업한 뒤, 목표 지점으로 이동해 배치하고 다음 작업을 대기합니다.